# Vtk point cloud display multiple points (cluster)
**URL:** https://discourse.vtk.org/t/vtk-point-cloud-display-multiple-points-cluster/10162
**Category:** Support
**Tags:** python
**Created:** [December 11, 2022, 6:22pm UTC](https://discourse.vtk.org/t/vtk-point-cloud-display-multiple-points-cluster/10162 "2022-12-11T18:22:10Z")
**Posts on this page:** 3
**Page:** 1
### Author:  [@nikhilmakkar2345](https://discourse.vtk.org/u/nikhilmakkar2345)
#### Post date: [December 11, 2022, 6:22pm UTC](https://discourse.vtk.org/t/vtk-point-cloud-display-multiple-points-cluster/10162/1 "2022-12-11T18:22:10Z")
Cannot visualize the points around one of the selected points in point cloud. Not sure what I am missing. I used the below code. What it does is just takes a pointcloud and convert it into polydata and visualize it. After visualizing the pointcloud, I use mouse to select one point and calculate points around that particular point in a given radius. I am able to calculate those points but not able to visualize those. Also moving further I select 1000 random points in data and calculate their clusters too, calculate Hausdorff distances of each with original cluster and visualize the minimum distance cluster. In all this I am not able to visualize any cluster.
```auto
import vtk
import numpy as np
import open3d as o3d
import math
from numpy import random
from scipy.spatial.distance import directed_hausdorff
import vtkmodules.vtkRenderingOpenGL2
from vtkmodules.vtkCommonColor import vtkNamedColors
from vtkmodules.vtkCommonCore import vtkIdTypeArray
from vtkmodules.vtkCommonDataModel import (
vtkSelection,
vtkSelectionNode,
vtkUnstructuredGrid
)
from vtkmodules.vtkFiltersCore import vtkTriangleFilter
from vtkmodules.vtkFiltersExtraction import vtkExtractSelection
from vtkmodules.vtkFiltersSources import vtkPlaneSource
from vtkmodules.vtkInteractionStyle import vtkInteractorStyleTrackballCamera
from vtkmodules.vtkRenderingCore import (
vtkActor,
vtkCellPicker,
vtkDataSetMapper,
vtkPolyDataMapper,
vtkRenderWindow,
vtkRenderWindowInteractor,
vtkRenderer
)
class VtkPointCloud:
def __init__ (self, zMin=-10.0, zMax=10.0, maxNumPoints=2e6):
# c = vtkNamedColors()
self.maxNumPoints = maxNumPoints
self.vtkPolyData = vtk.vtkPolyData()
self.clearPoints()
mapper = vtk.vtkPolyDataMapper()
mapper.SetInputData(self.vtkPolyData)
mapper.SetColorModeToDefault()
mapper.SetScalarRange(zMin, zMax)
mapper.SetScalarVisibility(1)
self.vtkActor = vtk.vtkActor()
# self.vtkActor.GetProperty().SetColor(1,1,1)
# self.vtkActor.GetProperty().SetColor(c.GetColor3d('Yellow'))
self.vtkActor.SetMapper(mapper)
def addPoint(self, point):
if self.vtkPoints.GetNumberOfPoints() < self.maxNumPoints:
pointId = self.vtkPoints.InsertNextPoint(point[:])
self.vtkDepth.InsertNextValue(point[2])
self.vtkCells.InsertNextCell(1)
self.vtkCells.InsertCellPoint(pointId)
else:
r = random.randint(0, self.maxNumPoints)
self.vtkPoints.SetPoint(r, point[:])
self.vtkCells.Modified()
self.vtkPoints.Modified()
self.vtkDepth.Modified()
def clearPoints(self):
self.vtkPoints = vtk.vtkPoints()
self.vtkCells = vtk.vtkCellArray()
self.vtkDepth = vtk.vtkDoubleArray()
self.vtkDepth.SetName('DepthArray')
self.vtkPolyData.SetPoints(self.vtkPoints)
self.vtkPolyData.SetVerts(self.vtkCells)
self.vtkPolyData.GetPointData().SetScalars(self.vtkDepth)
self.vtkPolyData.GetPointData().SetActiveScalars('DepthArray')
# Catch mouse events
class MouseInteractorStyle(vtkInteractorStyleTrackballCamera):
def __init__ (self, data):
self.AddObserver('LeftButtonPressEvent', self.left_button_press_event)
self.AddObserver('RightButtonPressEvent', self.right_button_press_event)
self.data = data
self.selected_mapper = vtkDataSetMapper()
self.selected_actor = vtkActor()
self.selected_mapper2 = vtkDataSetMapper()
self.selected_actor2 = vtkActor()
self.vtk_list = vtk.vtkIdList()
self.locator = vtk.vtkPointLocator()
self.locator.SetDataSet(self.data)
self.locator.BuildLocator()
self.colors = vtkNamedColors()
def left_button_press_event(self, obj, event):
pos = self.GetInteractor().GetEventPosition()
picker = vtkCellPicker()
picker.SetTolerance(0.001)
# Pick from this location.
picker.Pick(pos[0], pos[1], 0, self.GetDefaultRenderer())
world_position = picker.GetPickPosition()
print(f'Cell id is: {picker.GetCellId()}')
# print(world_position)
self.locator.FindPointsWithinRadius(0.02,world_position, self.vtk_list)
print(self.vtk_list)
if picker.GetCellId() != -1:
print(f'Pick position is: ({world_position[0]:.6g}, {world_position[1]:.6g}, {world_position[2]:.6g})')
ids = vtkIdTypeArray()
ids.SetNumberOfComponents(1)
ids.InsertNextValue(picker.GetCellId())
# print(ids,'\n')
selection_node = vtkSelectionNode()
selection_node.SetFieldType(vtkSelectionNode.CELL)
selection_node.SetContentType(vtkSelectionNode.INDICES)
selection_node.SetSelectionList(ids)
selection = vtkSelection()
selection.AddNode(selection_node)
extract_selection = vtkExtractSelection()
extract_selection.SetInputData(0, self.data)
extract_selection.SetInputData(1, selection)
extract_selection.Update()
# In selection
selected = vtkUnstructuredGrid()
selected.ShallowCopy(extract_selection.GetOutput())
print(f'Number of points in the selection: {selected.GetNumberOfPoints()}')
# print(f'Number of cells in the selection : {selected.GetNumberOfCells()}\n')
print('########################\n')
self.selected_mapper.SetInputData(selected)
self.selected_actor.SetMapper(self.selected_mapper)
# self.selected_actor.GetProperty().EdgeVisibilityOn()
self.selected_actor.GetProperty().SetColor(self.colors.GetColor3d('Black'))
self.selected_actor.GetProperty().SetPointSize(10)
self.selected_actor.GetProperty().SetLineWidth(3)
# print(self.selected_actor)
self.GetInteractor().GetRenderWindow().GetRenderers().GetFirstRenderer().AddActor(self.selected_actor)
# Forward events
self.OnLeftButtonDown()
def right_button_press_event(self, obj, event):
if self.vtk_list.GetNumberOfIds() == 0:
return
else:
ids2 = vtkIdTypeArray()
ids2.SetNumberOfComponents(1)
for i in range(self.vtk_list.GetNumberOfIds()):
# print(i)
ids2.InsertNextValue(i)
# print(ids2)
selection_node2 = vtkSelectionNode()
selection_node2.SetFieldType(vtkSelectionNode.CELL)
selection_node2.SetContentType(vtkSelectionNode.INDICES)
selection_node2.SetSelectionList(ids2)
selection2 = vtkSelection()
selection2.AddNode(selection_node2)
extract_selection2 = vtkExtractSelection()
extract_selection2.SetInputData(0, self.data)
extract_selection2.SetInputData(1, selection2)
extract_selection2.Update()
# # In selection
selected2 = vtkUnstructuredGrid()
selected2.ShallowCopy(extract_selection2.GetOutput())
print(f'Number of neighboring points: {selected2.GetNumberOfPoints()}')
# # print(f'Number of neighboring cells: {selected2.GetNumberOfCells()}\n')
print('########################\n')
self.selected_mapper2.SetInputData(selected2)
self.selected_actor2.SetMapper(self.selected_mapper2)
# self.selected_actor.GetProperty().EdgeVisibilityOn()
self.selected_actor2.GetProperty().SetColor(self.colors.GetColor3d("tan"))
self.selected_actor2.GetProperty().SetPointSize(10)
self.selected_actor2.GetProperty().SetLineWidth(3)
# print(self.selected_actor2)
self.GetInteractor().GetRenderWindow().GetRenderers().GetFirstRenderer().AddActor(self.selected_actor2)
print('Randomly Selecting 1000 points in the data........')
point_indices = []
cluster_points = np.zeros((self.vtk_list.GetNumberOfIds(),3))
# print(cluster_points)
print('Calculating the clusters around the centers ......')
for i in range(self.vtk_list.GetNumberOfIds()):
point_indices.append(self.vtk_list.GetId(i))
cluster_points[i]=pointCloud.vtkPolyData.GetPoint(self.vtk_list.GetId(i))
point_indices = np.asarray(point_indices)
new_points= np.delete(points,point_indices, axis=0)
random_array = np.random.randint(0,new_points.shape[0],(1000))
min_haus = 1000000000.0
for i in range(random_array.shape[0]):
new_list=vtk.vtkIdList()
new_center = new_points[random_array[i]]
# print('new center to find cluster:',new_center)
self.locator.FindPointsWithinRadius(0.02,new_center, new_list)
new_cluster_points = np.zeros((new_list.GetNumberOfIds(),3))
for x in range(new_list.GetNumberOfIds()):
new_cluster_points[x]=pointCloud.vtkPolyData.GetPoint(new_list.GetId(x))
haus = directed_hausdorff(cluster_points,new_cluster_points)[0]
if haus
### Author:  [@marcomusy](https://discourse.vtk.org/u/marcomusy)
#### Post date: [December 12, 2022, 1:45pm UTC](https://discourse.vtk.org/t/vtk-point-cloud-display-multiple-points-cluster/10162/2 "2022-12-12T13:45:32Z")
the picker doesn’t seem to pick anything though… maybe using `vtkPropPicker` (?), this is the way i would do it in vedo, in case you’re interested:
```python
import numpy as np
from vedo import Points, Text2D, Plotter
def func(evt):
if not evt.actor:
return
pt = evt.picked3d
ids = evt.actor.closest_point(pt, radius=1.0, return_point_id=True)
selpts = Points(points1[ids]).pickable(False).c("red5").ps(12)
selpts.name = "nearpoints"
d = selpts.hausdorff_distance(vpoints2)
txt.text(f"n = {len(ids)}, d = {d}")
plt.remove("nearpoints").add(selpts)
# vpoints1 = Points("fused_cloud_normal.ply").ps(10)
# points1 = vpoints1.points()
points1 = np.random.randn(1000,3) + [0,0,0]
points2 = np.random.randn(1000,3) + [7,0,0]
vpoints1 = Points(points1).ps(10)
vpoints2 = Points(points2).ps(10).pickable(False).c("blue2")
txt = Text2D("Hover mouse", font="Calco")
plt = Plotter()
plt.add_callback("hover", func)
plt.show(vpoints1, vpoints2, txt, axes=1).close()
```
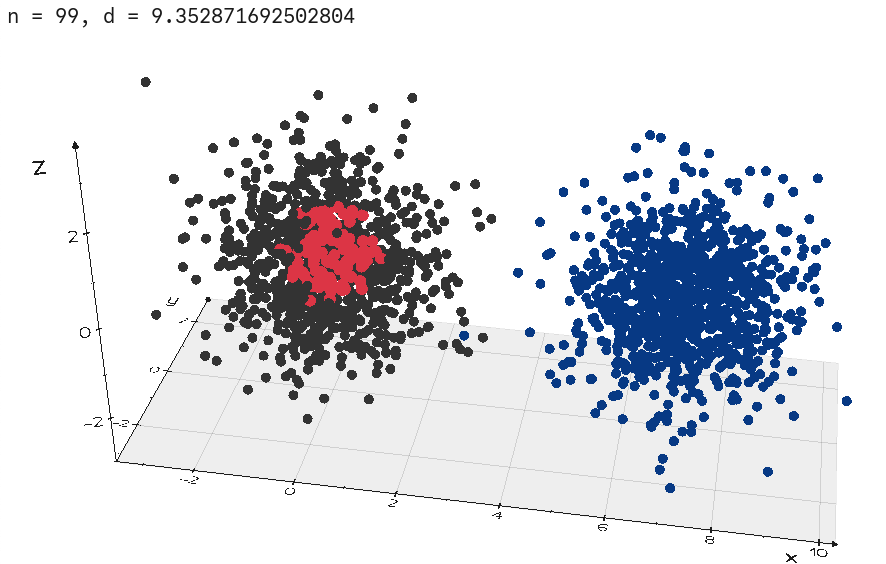
---
### Author:  [@nikhilmakkar2345](https://discourse.vtk.org/u/nikhilmakkar2345)
#### Post date: [December 12, 2022, 4:53pm UTC](https://discourse.vtk.org/t/vtk-point-cloud-display-multiple-points-cluster/10162/3 "2022-12-12T16:53:42Z")
I made it work in some way. There was a bug in line,
`ids2.InsertNextValue(i)`
It should be,
`ids2.InsertNextValue(self.vtk_list.GetId(i))`.
Looks like it was visualizing but colors were not helpful.
It is still not perfect as I am not able to change the colors of points according to selection or cluster but this is a small problem which I am planning to solve later.
